Nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, provincia Zhejiang, China
Categoria de știri
Categoria de produs
Cum funcționează un senzor cu efect Hall pe un motor BLDC? Ghidul complet
Luați în considerare un motor de curent continuu fără perii trifazat care începe să zumzeze, consumă curent excesiv și refuză să se rotească. Înfășurările sunt intacte, controlerul este alimentat, iar magneții sunt complet magnetizați. Cea mai frecventă cauză principală în această situație nu este o componentă arsă, ci un semnal lipsă: controlerul nu știe unde se află rotorul.
Un motor DC fără perii nu are comutator mecanic și nu are perii. Prin urmare, controlerului trebuie să i se spună poziția rotorului înainte de a putea activa înfășurările corecte ale statorului la momentul corect. În majoritatea motoarelor BLDC de tip ventilator, componenta care oferă această informație de poziție este senzorul cu efect Hall.
Concluzia dintr-un paragraf este simplă. Un senzor cu efect Hall detectează câmpul magnetic al magneților permanenți ai rotorului și transformă acel câmp într-un semnal electric digital. Trei astfel de senzori, plasați la 120 de grade electric unul de celălalt în jurul statorului, produc șase combinații de ieșiri binare care descriu în mod unic sectorul rotorului în fiecare ciclu electric. Controlerul motorului decodifică aceste șase stări și comută înfășurările de fază în secvența corectă. Când senzorii Hall, cablajul lor, circuitele de tragere și logica de comutare a controlerului funcționează împreună, motorul se rotește fără probleme de la oprire la viteza maximă. Când orice parte a acelui lanț eșuează, simptomele sunt exact zumzetul, supracurența și vibrația descrise în scenariul de deschidere.
Acest ghid explică, pas cu pas, cum funcționează senzorii cu efect Hall pe un motor BLDC. Acoperim efectul fizic subiacent, modul în care trei senzori generează o secvență de comutare în șase pași, caracteristicile Hall IC de tip blocare, plasarea senzorului, cablarea, integritatea semnalului, compararea cu controlul fără senzori și identificarea practică a defecțiunilor. De asemenea, ne uităm la motivul pentru care construcția BLDC cu senzori Hall este importantă pentru ventilatoare, răcitoare de aer prin evaporare și aplicații cu motor EC.
Efectul Hall: ce se întâmplă de fapt în senzor
Un senzor cu efect Hall este un dispozitiv semiconductor care produce o tensiune de ieșire proporțională cu densitatea fluxului magnetic care trece prin el. Fizica din spatele lui datează din Edwin Hall în 1879. Hall a descoperit că atunci când un conductor care transportă un curent este plasat într-un câmp magnetic în unghi drept cu direcția curentului, purtătorii de sarcină sunt deviați de forța Lorentz. Electronii sau găurile dintr-un semiconductor se deplasează pe o parte a conductorului, astfel încât între cele două margini laterale apare o tensiune transversală măsurabilă. Această tensiune este tensiunea Hall.
Tensiunea Hall este proporțională cu produsul dintre curent și intensitatea câmpului magnetic și invers proporțională cu grosimea conductorului și densitatea purtătorului de sarcină. În conductoarele pure, cum ar fi cuprul, densitatea purtătorului este atât de mare încât tensiunea Hall este minusculă. Acesta este motivul pentru care senzorii Hall practici sunt fabricați din material semiconductor cu o densitate de purtător mult mai mică, aranjați într-o placă subțire numită placă Hall, integrată cu o sursă de curent de polarizare, un amplificator diferențial, un comparator și o etapă de ieșire într-un singur pachet IC.
Pentru comutarea motoarelor BLDC, nu este nevoie să măsurăm densitatea absolută a fluxului cu rezoluție înaltă. Avem nevoie doar de un răspuns binar la o singură întrebare: se află un pol nord sau un pol sud al rotorului în fața senzorului în acest moment. Prin urmare, ieșirea unui senzor Hall cu grad de comutație este digitală. Comparatorul din interiorul IC compară tensiunea Hall amplificată cu un prag de referință. Când polul nord al rotorului aduce densitatea fluxului deasupra punctului de operare (BOP), ieșirea comută într-o stare. Când polul sud împinge mai târziu densitatea fluxului sub punctul de eliberare (BRP), ieșirea comută înapoi. Diferența dintre BOP și BRP se numește histerezis și asigură o tranziție digitală curată, fără vibrații, pe măsură ce câmpul magnetic se inversează.
De ce un motor BLDC are nevoie de feedback privind poziția rotorului
Un motor DC fără perii este un motor sincron cu magnet permanent. Statorul său poartă înfășurări trifazate, de obicei conectate în stea sau triunghi, iar rotorul său este echipat cu magneți permanenți alternanți de nord și sud. Spre deosebire de un motor DC cu perii, în care comutatorul comută mecanic curentul armăturii în funcție de poziția rotorului, motorul BLDC nu are dispozitive de comutare mecanice. Curenții de fază trebuie să fie comutați electronic de către un invertor, iar momentele de comutare trebuie să se potrivească cu poziția unghiulară a rotorului. Pentru tratarea completă a arhitecturii motorului, puteți consulta articolul nostru despre principiul de funcționare a motorului DC fără perii.
Într-o unitate standard BLDC trifazată, doar două faze conduc la un moment dat. A treia fază este inactivă. Cele șase întrerupătoare de putere ale invertorului produc șase stări posibile de conducție, care creează un câmp stator rotativ. Cuplul este produs deoarece câmpul statorului atrage și respinge rotorul cu magnet permanent și încearcă să tragă câmpul rotorului în aliniere. Cuplul maxim este obținut atunci când câmpul statorului este cu aproximativ 90 de grade electrice înaintea câmpului rotorului. Pentru a păstra acea relație de 90 de grade pe măsură ce rotorul se rotește, controlerul trebuie să treacă de la o stare de conducție la următoarea la fiecare 60 de grade electrice. Dacă comutarea este devreme, cuplul scade; dacă este târziu, cuplul scade; dacă se alege perechea greșită, motorul decelerează în loc să accelereze. Partea importantă este că controlerul nu poate ști ce pereche să aleagă decât dacă știe poziția rotorului. Feedback-ul de poziție nu este, prin urmare, o rafinare opțională. Este o cerință funcțională.
Există mai multe moduri de a obține poziția rotorului într-un motor BLDC. Codificatoarele și rezolutoarele oferă o rezoluție înaltă, dar sunt scumpe și complexe din punct de vedere mecanic. Metodele fără senzori obțin poziția din EMF înapoi, dar eșuează la oprire și la viteză mică. Pentru un motor de ventilator sensibil la costuri, care rulează de la câteva sute la câteva mii de rotații pe minut, trei senzori cu efect Hall reprezintă compromisul standard al industriei. Sunt ieftine, robuste și oferă o poziție absolută a rotorului chiar și atunci când arborele nu se mișcă.
Trei senzori Hall, șase stări, șase trepte de comutare
Senzorii Hall pot fi utilizați individual sau în mai mulți. Într-un motor BLDC trifazat, configurația standard este de trei senzori distanțați la 120 de grade electric în jurul statorului. Senzorii sunt fixați, iar magneții rotorului trec pe lângă ei pe măsură ce rotorul se rotește. Pe măsură ce fiecare senzor este expus la un pol nord, ieșirea sa digitală ajunge la un nivel logic ridicat; când trece un pol sudic, ieșirea trece la logic low. Deoarece cei trei senzori sunt separați fizic de 120 de grade electrice, ieșirile lor nu se schimbă niciodată în același moment. În orice moment dat, combinația celor trei ieșiri este una dintre cele șase stări valide. Fiecare stare corespunde unui sector de rotor care se întinde pe 60 de grade electrice.
Controlerul deține un tabel de adevăr care mapează fiecare dintre cele șase stări la perechea de faze care trebuie alimentate în acel sector. O mapare reprezentativă este prezentată mai jos.
| Stare hol (H1 H2 H3) | Sectorul rotorului | Faze sub tensiune |
|---|---|---|
| 101 | 0 până la 60 de grade | A/B- |
| 100 | 60 până la 120 de grade | A/C- |
| 110 | 120 până la 180 de grade | B/C- |
| 010 | 180 până la 240 de grade | B/A- |
| 011 | 240 până la 300 de grade | C/A- |
| 001 | 300 până la 360 de grade | C/B- |
Citind peste tabel, secvența stărilor pentru un ciclu electric complet este 101, 100, 110, 010, 011, 001. Ordinea exactă poate fi inversată dacă motorul se rotește în sens invers, iar atribuirea stărilor sectoarelor se schimbă dacă firele de fază sunt schimbate; principiul rămâne identic.
Două puncte merită subliniate, deoarece explică o serie de decizii de proiectare din lumea reală. În primul rând, de fiecare dată când combinația Hall se schimbă, controlerul poate trece imediat la următoarea stare de conducere. Tranziția Hall în sine poate fi folosită ca eveniment de comutare. De aceea, comutația este adesea descrisă ca fiind sincronizată cu Hall. În al doilea rând, deoarece semnalele Hall se actualizează doar o dată la 60 de grade electrice, rezoluția este grosieră în comparație cu un encoder. Pentru un motor cu mai multe perechi de poli, distanța fizică dintre senzori devine în mod corespunzător mai mică; vom reveni la acea constrângere mecanică într-o secțiune dedicată mai târziu.
În cadrul fiecărui sector de 60 de grade, curentul din înfășurările conducătoare este de obicei reglat prin modularea lățimii impulsului (PWM) a tensiunii magistralei DC. Senzorii Hall nu reglează curentul; ei decid doar ce pereche de faze primește PWM. Viteza este ajustată prin schimbarea ciclului de lucru PWM, în timp ce treapta de comutație rămâne blocată la stările Hall. Această combinație de comutație în șase trepte plus PWM este baza practic pentru toate unitățile de ventilatoare și răcitoare de aer BLDC cu senzori.
Circuite integrate Hall de tip latch: componenta care contează
Într-o aplicație de comutare BLDC, senzorul Hall funcționează în modul de blocare; este de obicei numit un blocaj bipolar mai degrabă decât un comutator unipolar. Un comutator unipolar se pornește atunci când un câmp cu o polaritate depășește pragul și se oprește atunci când câmpul scade din nou sub acel prag. Acest comportament este bun pentru detectarea prezenței unui magnet, dar nu și pentru comutare. Un senzor de comutație trebuie să-și amintească starea și să-l țină până când sosește polul opus. Un IC Hall de tip zăvor face exact acest lucru: prinde logica ridicată atunci când vede un pol nord deasupra BOP și nu se eliberează până când vede un pol sud sub BRP. Ieșirea rămâne apoi ridicată peste aproximativ 180 de grade electrice și scăzută peste aproximativ 180 de grade electrice, producând unda pătrată uniform echilibrată la care se așteaptă logica de comutare.
Parametrii cheie ai foii de date nu sunt greu de interpretat. Tensiunea de alimentare a unui circuit Hall IC de comutație tipic este de 3,3 până la 24 V DC, cu o ieșire deschisă sau push-pull. Ieșirile cu drenaj deschis necesită o rezistență externă de tragere; ieșirile push-pull nu. Pragurile de comutare BOP și BRP sunt specificate în Gauss sau millitesla, iar histerezisul este diferența dintre ele. Un zăvor tipic poate avea un punct de operare de câteva zeci de Gauss și un punct de eliberare de polaritate opusă de câteva zeci de Gauss; numerele reale trebuie să fie corelate cu densitatea fluxului disponibilă la locația senzorului. Frecvența de comutare trebuie să fie mai mare decât frecvența electrică maximă a motorului; aceasta este rareori o problemă pentru motoarele ventilatoarelor, dar ar trebui verificată pentru modele de viteză mare sau cu număr mare de poli. Intervalul de temperatură ambientală trebuie să acopere cea mai defavorabilă locație a senzorului în interiorul motorului, inclusiv absorbția de căldură din înfășurări. Pentru echipamentele de exterior, cum ar fi răcitoarele de aer prin evaporare, este importantă și rezistența la umiditate a ansamblului senzorului.
O problemă de design subtilă, dar recurentă, este relația dintre plasarea senzorului Hall și fluxul de magnet într-un stator cu fante. Senzorul nu vede doar magnetul rotorului; vede, de asemenea, fluxul de scurgere de la înfășurările statorului sub tensiune. Dacă câmpul de scurgere este suficient de puternic, acesta poate depăși pragurile BOP și BRP sau poate modifica timpul de comutare. Remediile standard sunt mascarea sau fixarea senzorului, plasarea acestuia dincolo de stiva statorului sau oprirea temporară a semnalului Hall în timpul comutării invertorului utilizând un scurt debounce sau un filtru în controler. Acesta este un detaliu tipic care distinge un design durabil de motor de unul cu erori intermitente de comutare.
Montarea, alinierea și constrângerea perechii de poli
Montarea mecanică a senzorilor Hall este aproape la fel de importantă ca și designul electric. În majoritatea motoarelor BLDC mici și medii destinate ventilatoarelor, răcitoarelor de aer și răcitoarelor prin evaporare, cele trei circuite integrate Hall sunt lipite pe o placă mică de circuit imprimat montată pe scutul de la capătul non-motor al motorului. Rotorul poartă magneți suplimentari care trec peste placa senzorului, sau placa senzorului este poziționată astfel încât magneții rotorului principal să treacă pe lângă ea, în funcție de arhitectură. PCB-ul senzorului este conectat electric la placa de control printr-un conector, formând interfața obișnuită cu cinci fire: VCC, GND și cele trei ieșiri ale senzorului.
Distanța electrică de 120 de grade se traduce într-un unghi mecanic care depinde de numărul de perechi de poli magnetici. Un ciclu electric corespunde unei perechi de poli, astfel încât unghiul mecanic dintre senzorii adiacenți este de 120 de grade electrice împărțit la numărul de perechi de poli. Pentru un motor cu doi poli, cei trei senzori sunt distanțați la 120 de grade mecanic. Pentru un motor cu patru poli, aceștia sunt distanțați la 60 de grade mecanic. Pentru un motor cu opt poli cu patru perechi de poli, distanța este de 30 de grade mecanice. Consecința este că, pe măsură ce numărul de poli crește, spațiul disponibil pentru pachetele de senzori se micșorează, iar toleranța de aliniere devine mai strânsă. Acesta este unul dintre motivele pentru care multe motoare de ventilatoare mai mari se țin de un număr moderat de poli și de ce motoarele cu număr mare de poli sunt adesea proiectate fără senzori sau cu senzorii montați direct pe PCB-ul principal, mai degrabă decât pe o placă separată.
Alinierea este a doua constrângere. Placa senzorului este poziționată în timpul asamblarii astfel încât marginea de comutare a fiecărei ieșiri Hall să aibă loc la unghiul corect al rotorului în raport cu înfășurarea statorului a fazei corespunzătoare. Dacă senzorii sunt aliniați greșit de câteva grade electrice în oricare direcție, evenimentul de comutare apare prea devreme sau prea târziu, provocând vârfuri de curent, ondulație de cuplu, vibrații și pierderi de eficiență. Dacă senzorii sunt aliniați grav, este posibil ca motorul să nu pornească deloc. Unele modele introduc în mod deliberat un unghi fix între senzori și axa de înfășurare pentru a crea un avans de fază pentru funcționarea de mare viteză, dar decalajul este apoi consistent și documentat, nu accidental.
Construcția rotorului extern utilizată în mai multe motoare de ventilatoare pentru răcirea cu aer plasează statorul în interior și cupa rotorului în exterior. Avantajul evident pentru sistemul de senzori este că placa Hall este montată pe partea statorului fix, iar inelul magnetic este pe interiorul cupei rotative; spațiul de aer este previzibil, iar senzorul este protejat de fluxul de aer extern. Pentru un exemplu al acestei arhitecturi într-o dimensiune care se confruntă cu o utilizare reală a fluxului de aer, motorul extern de răcire cu aer BLDC DC149-220V-600W este un caz reprezentativ.
 DC149 220V 600W Rotor extern BLDC Motor răcitor de aer Acest motor cu rotor extern de 600 W este un exemplu reprezentativ de detecție Hall montată pe stator, oferind un spațiu de aer previzibil și o plasare protejată a senzorului pentru o comutație fiabilă în regim de debit de aer real. Vizualizare produs →
Integritatea cablajului și a semnalului: transmiterea impulsurilor către controler
Ieșirile Hall sunt unde pătrate, dar se deplasează printr-un cablu care trece alături de firele de fază transportând curenți PWM cu comutare rapidă. Fără grijă, semnalul poate fi corupt. Cele mai importante puncte practice sunt:
- Utilizați rezistențe pull-up de 1k până la 10k ohmi pentru ieșirile Hall cu scurgere deschisă. Valoarea controlează atât timpul de creștere a semnalului, cât și imunitatea. O rezistență prea mică atrage curent inutil; o rezistență prea mare face ca muchia să fie lentă și sensibilă la capacitate.
- Plasați un mic condensator lângă intrarea controlerului, de obicei 1nF până la 100nF, pentru a elimina zgomotul de înaltă frecvență, păstrând în același timp sincronizarea marginii de comutare.
- Păstrați firele de semnal Hall răsucite sau ecranate și separați-le de conductorii de fază oriunde permite rutarea.
- Conectați împământarea senzorului și masa controlerului la un singur punct comun pentru a evita decalajul la masă. Dacă senzorul este alimentat de un regulator de tensiune separat, asigurați-vă că ieșirea regulatorului este stabilă în timpul tranzitorii PWM.
- Pentru cabluri lungi, pot fi introduse drivere de linie diferențială sau tampoane pentru tranzistori, dar pentru motoarele cu până la câțiva metri de cablu, un semnal filtrat cu scurgere deschisă este de obicei suficient.
Logica de comutare din controler se declanșează de obicei pe muchia de tranziție, nu la nivel. Orice zgomot care creează o tranziție suplimentară pe o linie Hall va provoca o comutare prematură, motiv pentru care debouncing și detectarea marginilor fac parte din firmware-ul controlerelor de producție. Unele invertoare blochează intrările Hall pentru câteva microsecunde în timpul comutării fazei, deoarece schimbarea rapidă a tensiunii a nodului de comutare se cuplează capacitiv în firele senzorului.
O măsură suplimentară de protecție în interiorul motorului este un rezistor în serie în fiecare linie Hall lângă conector; în combinație cu condensatorul din partea controlerului, acesta formează un filtru trece-jos. Dacă aprovizionați singur cu motorul, asigurați-vă că pinii conectorului motorului poartă etichete pentru VCC, GND, H1, H2 și H3; o pinout incorectă este cea mai comună eroare de cablare în câmp și poate deteriora rapid circuitele integrate Hall dacă polaritatea alimentării este inversată.
Senzori Hall versus control fără senzori: o comparație practică
O întrebare inginerească recurentă este dacă controlul back-EMF fără senzori poate înlocui senzorii Hall. În aplicațiile cu volum mare răspunsul este uneori da, dar nu fără compromisuri. Controlul senzorial cu senzori Hall are un avantaj decisiv: funcționează la viteză zero. O unitate fără senzor, prin contrast, estimează poziția rotorului de la EMF din spate a fazei deschise, iar EMF din spate este proporțional cu viteza. La oprire și la turații foarte mici, EMF-ul înapoi este prea mic pentru a fi măsurat, așa că controlerul trebuie să aplice impulsuri de aliniere și rampă în buclă deschisă doar pentru a pune motorul în mișcare. Dacă cuplul de sarcină este mare sau se modifică în timpul pornirii, rampa în buclă deschisă poate eșua, poate bloca motorul sau poate produce o rotație inversă momentană.
Pentru răcitoarele de aer, ventilatoarele de conducte și alte sarcini ale elicei, ventilatorul în sine aplică un cuplu foarte scăzut la oprire, dar sarcina aerodinamică crește odată cu pătratul vitezei. Un motor cu senzori pornește cu un cuplu complet de la prima tranziție Hall, ceea ce simplifică controlerul și garantează o direcție cunoscută. Un motor fără senzori poate fi făcut să pornească dacă firmware-ul este bine reglat, dar efortul se mută apoi în software și nu în hardware.
Costul și fiabilitatea sunt de obicei principalele motive pentru a lua în considerare îndepărtarea senzorilor. Senzorii Hall adaugă doi sau trei conductori la cablul motorului, un conector, un PCB al senzorului și timpul de asamblare. În ceea ce privește fiabilitatea, un senzor sau o îmbinare de lipire se poate defecta, în timp ce detectarea EMF inversă nu are nicio parte mobilă sau magnetică suplimentară. Cu toate acestea, circuitele integrate moderne Hall sunt ieftine și foarte robuste atunci când sunt montate și protejate corect. Pentru motoarele ventilatoarelor care funcționează continuu luni de zile, rata de defecțiune a senzorului este scăzută; defecțiunea mai frecventă este deteriorarea mecanică a cablului senzorului sau a conectorului în timpul instalării.
| Criteriu | Controlul senzorului Hall | Fără senzori (back-EMF) |
|---|---|---|
| Poziția rotorului la oprire | Disponibil imediat | Nu se poate măsura |
| Comportamentul la pornire | Determinist și repetabil | Depinde de alinierea firmware-ului și de rampă |
| Cuplu la viteză mică | Cuplu complet de la prima comutare | Redus până când back-EMF devine lizibil |
| Componente suplimentare | Trei senzori plus PCB și cablaj | Niciuna |
| Complexitatea controlerului | Tabelul de adevăr simplu | Estimator, filtre, mașină de stare de pornire |
| Utilizare tipică a motorului ventilatorului | Viteză variabilă, funcționare silențioasă la viteză mică | Viteză constantă, ventilatoare cu viteză fixă |
În cele din urmă, alegerea se reduce la pachetul de operare. Un motor care trebuie să producă cuplu la oprire, să mențină un ventilator la turație mică sau să inverseze beneficiază în mod fiabil de senzorii Hall. Un ventilator cu viteză fixă care se rotește din repaus fără sarcină poate fi fără senzori cu o rutină de pornire atent reglată. Majoritatea motoarelor comerciale de răcire cu aer, a motoarelor de ventilatoare EC și a motoarelor de ventilatoare BLDC cu zgomot redus păstrează senzorii Hall pentru a garanta funcționarea lină, silențioasă, cu viteză mică și pornire previzibilă.
Ce trebuie verificat atunci când alegeți un motor BLDC cu senzor Hall
Dacă cumpărați un motor complet, în general nu selectați singur modelul cu senzor Hall; producătorul de motoare face. Dar ar trebui să știți ce să verificați, deoarece calitatea senzorului afectează în mod direct fiabilitatea la pornire și durata de viață a echipamentului dumneavoastră.
Mai întâi, verificați intervalul de tensiune de alimentare al senzorului față de controlerul dvs. Un motor cu senzori Hall alimentați la 5V nu poate funcționa cu o sursă de 3,3V decât dacă senzorii acceptă funcționarea la 3,3V și pull-up-urile sunt conectate la șina de 3,3V. Multe circuite integrate moderne Hall acoperă 3,3 până la 24 V. În al doilea rând, confirmați logica de ieșire: ieșirile cu scurgere deschisă au nevoie de un rezistor de tragere, iar tragerea trebuie să fie pe placa de control. În al treilea rând, verificați numărul de perechi de poli și distanța dintre senzori; acesta nu este configurabil de către utilizator. În al patrulea rând, luați în considerare evaluarea de mediu. Dacă motorul este montat în curentul de aer umed al unui răcitor prin evaporare sau este expus la condens, PCB-ul senzorului și conectorul trebuie protejate.
În al cincilea rând, verificați comportamentul de pornire cu încărcarea reală. Un rotor de ventilator are uneori o ușoară tendință de repaus; dacă placa Hall este nealiniată, motorul poate porni ocazional înapoi sau vibre la viteză mică. Testul cinstit este pe asamblarea reală. În al șaselea rând, întrebați cum se comportă motorul dacă se pierde un semnal Hall. Un firmware bun al controlerului detectează o margine Hall lipsă, oprește generarea PWM și semnalează o defecțiune în loc să continue cu un model de comutare greșit.
În cele din urmă, dacă dimensionați un motor pentru un răcitor mai mare, comparați montarea mecanică și configurația arborelui. Un motor cu rotor extern de mare putere pentru răcitoare de aer mari este un pachet fizic diferit de un motor compact de ventilator EC. În clasa de putere superioară, motorul extern de răcire cu aer BLDC DC198-220V-1500W reprezintă nivelul de 1500W cu aceeași arhitectură senzorială mărită.
 DC198 220V 1500W Rotor extern BLDC Motor răcitor de aer Scalat la nivelul de 1500 W, acest motor cu rotor extern de mare putere împărtășește aceeași arhitectură cu senzori, făcându-l un punct de comparație potrivit atunci când se dimensionează răcitoare mai mari cu cerințe de montare mecanică mai grele. Vizualizare produs →
Defecțiuni comune ale senzorului Hall și cum să le diagnosticăm
Humb, supracurent, fără pornire și pornire inversă apar în mod repetat în câmp. Următoarea listă acoperă modurile clasice de eroare și unde să căutați mai întâi.
- Motorul nu pornește și consumă curent mare: de obicei, controlerul nu a văzut niciodată o stare Hall validă, așa că nu poate iniția comutarea. Cauzele includ un senzor deconectat, o punte de lipit sau o ieșire blocată.
- Motorul pornește, pornește, apoi se blochează când este aplicată o sarcină: o ieșire Hall scade ocazional, astfel încât perechea comutată devine greșită. Cauzele includ o conexiune slabă, o îmbinare de lipire crăpată sau un contact intermitent de tragere.
- Motorul rulează aproximativ într-o singură direcție cu vibrații excesive: timpul de comutare este devreme sau târziu deoarece un senzor este decalat sau pragul său este prea mare pentru a comuta exact la unghiul dorit.
- Motorul se rotește înapoi în mod intermitent: ordinea stării sau logica de pornire este inversată printr-o schimbare a cablajului a două linii Hall. La unele controlere acest lucru poate fi remediat în firmware; în caz contrar, senzorii sunt în ordinea fizică greșită.
- Motorul funcționează la o viteză mai mică decât cea comandată cu ticăituri sonore: o singură ieșire Hall lipsește sau întotdeauna ridicată, astfel încât controlerul forțează doar o secvență în patru stări și nu poate produce cuplul complet în șase trepte. Acesta este un test ușor: citiți cele trei ieșiri în timp ce rotiți rotorul manual; toți trebuie să comute exact o dată pe pereche de poli.
O procedură de testare utilă este următoarea. Deconectați motorul de la invertor, alimentați placa Hall cu o sursă de banc la VCC nominal, conectați cele trei ieșiri prin tracțiuni la sursa logică și rotiți încet rotorul cu mâna. Pe un osciloscop ar trebui să vedeți șase combinații distincte în jurul ciclului electric, cu margini curate și fără tranziții duble. Pe un multimetru puteți confirma că fiecare ieșire comută individual, dar osciloscopul dezvăluie relația de sincronizare dintre cele trei canale, care este partea care contează cel mai mult pentru comutare.
De asemenea, comparați distanța măsurată a senzorilor în grade mecanice cu valoarea așteptată pentru numărul de poli: pentru un design cu patru poli, cei trei senzori se află la 60 de grade mecanice unul de celălalt și așa mai departe. Dacă un senzor raportează continuu logica ridicată chiar și atunci când polul magnetului opus este direct în fața lui, înlocuiți acel senzor IC. Dacă ieșirea urmează câmpul, dar pragurile magnetice sunt marginale, un magnet cu un flux remanent mai puternic este soluția obișnuită.
De ce sunt importanți senzorii Hall în aplicațiile de răcire a aerului, ventilatoare și motor EC
Aplicațiile din linia de produse companiei ilustrează relevanța practică. Răcitoarele de aer prin evaporare sunt mașini simple, dar reprezintă o sarcină solicitantă a motorului: o sarcină a rotorului cu viteze mici noaptea, debit mare de aer după-amiaza, variații ale tensiunii de la rețea și un flux de aer umed. Un motor BLDC cu rotor extern cu senzori oferă cuplul la viteză redusă și direcția de pornire garantată de care are nevoie aplicația. Construcția rotorului extern menține statorul și placa Hall protejate în interior, unde condensul și contaminarea nu pot ajunge la electronică. Cu controlul PWM sincronizat cu stările Hall, motorul poate roti rotorul la o fracțiune din viteza nominală fără supraîncălzire și poate accelera rapid până la fluxul de aer maxim atunci când semnalul de control o cere.
Motoarele ventilatoarelor EC sunt din aceeași clasă de mașini; termenul EC se referă la comutația electronică care înlocuiește periajul mecanic, care este exact ceea ce implementează unitatea BLDC cu senzor Hall. La motoarele de ventilatoare EC, senzorii Hall determină sectorul rotorului, controlerul aplică PWM, iar unitatea integrată reglează viteza și fluxul de aer în raport cu un punct de referință. Avantajul ventilatoarelor EC în comparație cu ventilatoarele cu inducție este eficiența la sarcină parțială. Prin ajustarea ciclului de lucru PWM și menținerea comutației prin stările Hall, un motor compact de ventilator EC poate oferi o eficiență îmbunătățită pe o gamă largă de operare. Pentru o aplicație de clasa 350W pe o sursă de 220V, motorul ventilatorului ECF35010 EC este un exemplu reprezentativ al acestei arhitecturi.
 ECF-350-10 Motor ventilator EC 220V 350W Acest motor de ventilator EC de 350 W exemplifică comutația BLDC compactă cu senzor Hall, oferind o eficiență îmbunătățită la sarcină parțială și o funcționare silențioasă pentru sistemele de ventilație în medii sensibile la zgomot. Vizualizare produs →
Funcționarea silențioasă la viteză mică este un alt motiv pentru care designul cu senzori este preferat în echipamentele de ventilație. Unitățile BLDC fără senzori trebuie adesea să alimenteze perechile de faze pentru o perioadă mai lungă de timp în faza de pornire într-un singur pas înainte ca EMF din spate să fie lizibil, iar acest lucru produce o tăiere tare și un zgomot de clic. Motoarele cu senzori comută la unghiul corect al cuplului de la prima tranziție, astfel încât forța statorului este constantă și silentioasă. Acesta este motivul pentru care proiectele de motoare BLDC cu zgomot redus pentru sere, adăposturi de păsări și răcitoare rezidențiale se bazează mai degrabă pe senzori Hall decât pe estimatori puri de EMF inversă.
Din perspectiva unui constructor de echipamente, concluzia este practică: un motor BLDC cu senzor Hall simplifică dezvoltarea controlerului, îmbunătățește fiabilitatea la pornire și menține cuplul constant la viteze mici, la prețul câtorva fire suplimentare. Pentru industria răcitoare de aer și ventilatoare, aceasta este aproape întotdeauna o tranzacție acceptabilă.
Concluzie
Senzorul cu efect Hall nu este un accesoriu misterios; este un mic întrerupător magnetic de blocare care spune controlerului care sector al ciclului electric al motorului BLDC este activ. Trei senzori la o distanță de 120 de grade electrice generează șase coduri binare; controlerul mapează fiecare cod la unul dintre cei șase pași de conducere; iar motorul avansează de la sector la sector cu cuplul corect. Efectul fizic este simplu, iar ingineria practică este în aliniere, cablare, praguri și filtrare.
Când alegeți un motor pentru un ventilator, un răcitor prin evaporare sau un ventilator EC, nu tratați senzorii Hall ca pe un detaliu obscur. Calitatea și aranjamentul lor determină dacă motorul pornește de fiecare dată, dacă funcționează silențios la viteză mică și cât de fiabil poate comuta controlerul. Confirmați tensiunea, clasa de putere, interfața senzorului și protecția mediului și testați pornirea sub sarcina reală a rotorului înainte de a vă angaja la un proiect.
Înrudit Produse
-
 YS90L-4 380V 1500W motor trifazat pentru răcire cu aer prin evaporare
-
 DC149 220V/700W Motor extern pentru răcirea aerului BLDC
-
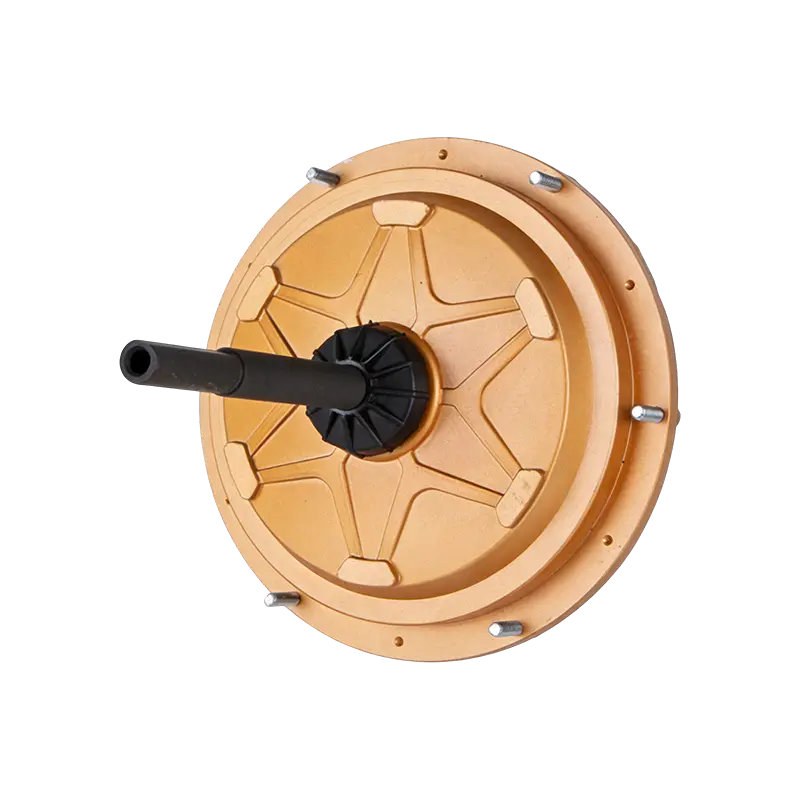 DC149 220V 600W Motor extern pentru răcirea aerului BLDC
-
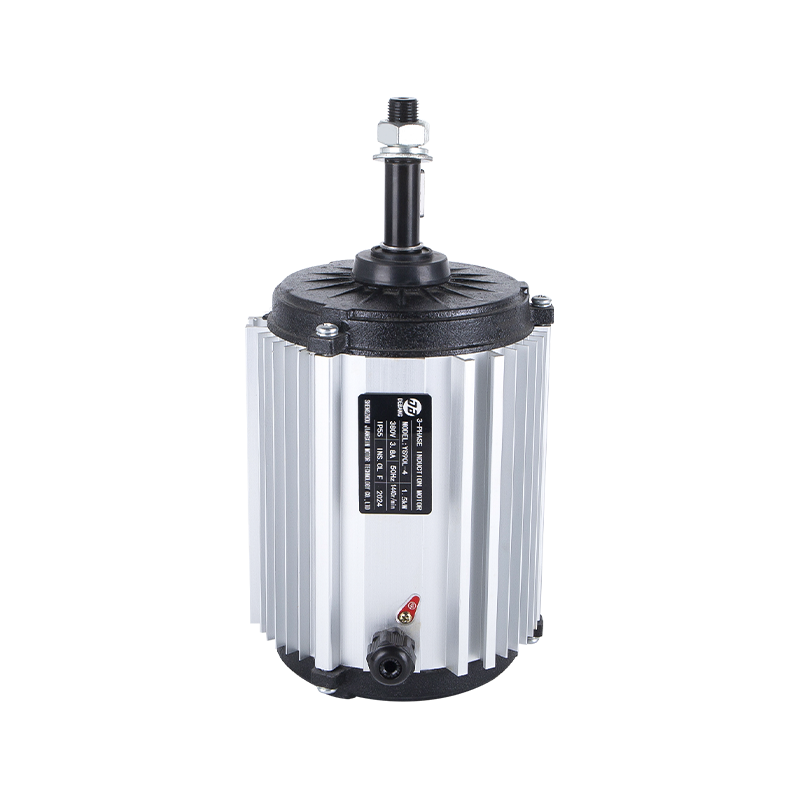 YS90L-4 380V 1500W Motor trifazat pentru răcire cu aer prin evaporare
-
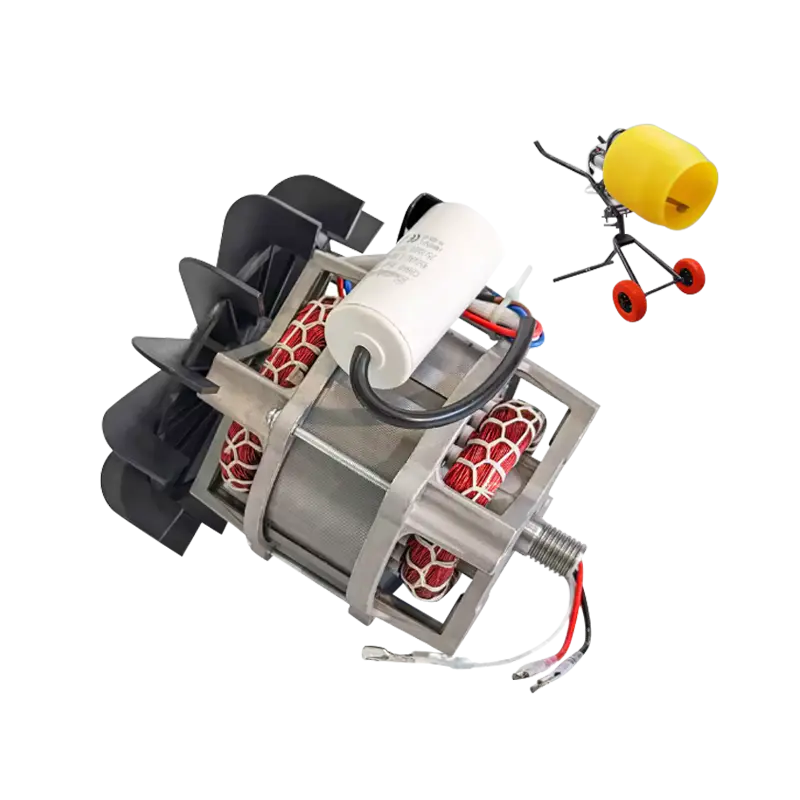 YY71-2 230V 375W Mini-motor pentru amestecarea cimentului
-
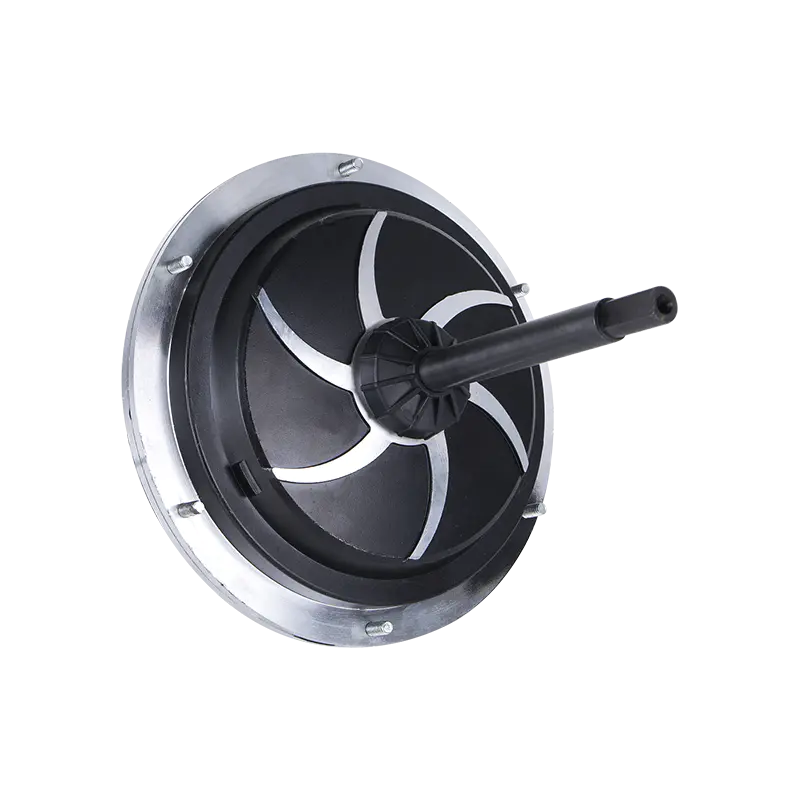 DC149 220V 850W Motor extern pentru răcirea aerului BLDC
 Gata de personalizare
Produsele dvs. cu motor?
Suntem producători profesioniști de motoare, oferind putere puternică, stabilă și eficientă nuclee pentru toate industriile prin măiestrie de precizie și inovație.
Contactați-ne
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresa companiei
Drepturi de autor © by Shengzhou Jiangxin Motor Technology Co., Ltd. Toate drepturile rezervate.
Producători de motoare ventilatoare industriale cu ridicata