Nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, provincia Zhejiang, China
Categoria de știri
Categoria de produs
Cum se calculează frecvența PWM pentru un motor BLDC: patru verificări practice
Un motor de răcire a aerului BLDC cu rotor extern de 600 W lasă linia de asamblare funcționând la un purtător de 8 kHz. Pe bancul de testare, lamele emit un scâncet puternic, suprafața de înfășurare urcă cu 22 de grade C peste temperatura de aspirare, iar trasarea curentului de fază arată o bandă de ondulare aproape jumătate mai largă decât cea fundamentală. Nimic nu este defect. Unitatea pur și simplu nu a fost niciodată potrivită cu bobinajul.
Răspunsul scurt la modul de calcul al frecvenței PWM pentru un motor BLDC este că nu alegeți un număr, rezolvați cel mai mare dintre cele trei etaje și apoi verificați un tavan. Planșeele provin din constanta de timp electrică a înfășurării, ondulația curentului de vârf la vârf permis și frecvența electrică (de comutație) a motorului la viteza maximă. Plafonul provine de la pierderea de comutare, timpul mort, bugetul gate-drive și rezoluția contor a microcontrolerului. Pentru un motor de ventilator cu rotor extern de 220 V din clasa de la 350 W la 1500 W cu inductanță de fază de la 8 la 12 mH, cele trei etaje converg de obicei undeva între 12 kHz și 20 kHz. Pentru un motor de mare viteză cu inductanță scăzută, cu inductanță de fază de la 100 la 200 microhenry, aceeași aritmetică te împinge la 40 kHz sau mai mult, iar verificarea plafonului începe să muște greu.
Ceea ce urmează este secvența de calcul în ordinea care vă ține departe de probleme: strângeți date de înfășurare defensibile, calculați limita RL, calculați podeaua ondulată, calculați podeaua de comutație, apoi testați valoarea aleasă față de plafonul de pierdere și de sincronizare înainte de a o scrie în firmware.
Patru frecvențe diferite sunt numite „frecvența PWM”
Cea mai mare parte a confuziei din acest subiect vine din amestecarea a patru frecvențe separate care apar toate într-o unitate BLDC. Doar unul dintre ele este încărcat în registrul cronometrului.
| Cantitatea | Definiție | Valoarea de referință | Unde este setat |
|---|---|---|---|
| Viteza mecanica | Rotații arborelui pe minut | 1300 rpm | Cerință de aplicare |
| Frecvența electrică | rpm x perechi de poli / 60 | 86,7 Hz (4 perechi de poli) | Rezultatul vitezei și numărului de magneti |
| Rata pasului de comutație | În șase trepte: 6 x frecvență electrică; control orientat pe câmp: o actualizare de sector per ciclu electric | 520 Hz pentru șase trepte | Algoritm de control |
| Frecvența purtătoare | Frecvența de comutare a treptei de putere | 12 până la 20 kHz | Acesta este numărul pe care îl calculăm |
| Comanda PWM | Semnalul punctului de referință al vitezei sau al cuplului introdus în unitate, separat de treapta de putere | 100 Hz până la 2 kHz | Controler gazdă sau PLC |
Ultimul rând merită un avertisment. O mulțime de defecțiuni de câmp atribuite „frecvenței PWM greșite” se dovedesc a fi o problemă cu semnalul de comandă. O unitate care așteaptă o comandă de 1 kHz, 10 până la 90 la sută și primește un semnal de 20 kHz fie îl va ignora, fie va citi un ciclu de lucru blocat, deoarece filtrul de intrare și rutina de captare au fost concepute în jurul unei forme de undă mult mai lente. Verificați specificațiile interfeței înainte de a atinge operatorul.
Pasul unu: Colectați date de lichidare pe care le puteți apăra de fapt
Calculul este la fel de bun ca și valorile inductanței și rezistenței din spatele acestuia, iar fișele de date sunt adesea neglijente cu ambele. Trei obiceiuri dau roade.
Măsoară pe fază, nu linie la linie
Un contor LCR plasat peste două terminale citește combinația în serie a două faze. Pentru o înfășurare în etală echilibrată, valoarea per fază este jumătate din acea citire, dar numai dacă rotorul este staționar și al treilea terminal plutește. Înregistrați convenția pe care ați folosit-o, deoarece o eroare cu factor de doi aici schimbă nivelul de ondulație cu un factor de doi.
Măsurați la o frecvență apropiată de operatorul dorit
Laminările, curenții turbionari și efectul pielii fac dependenta de frecvența inductanței. O înfășurare care citește 10 mH la 100 Hz poate citi 8 mH la 10 kHz și 7 mH la 20 kHz. Deoarece ondulația este ceea ce dimensionați, utilizați valoarea la banda de frecvență pe care intenționați să o rulați și notați frecvența de testare a contorului pe foaia de test.
Utilizați cel mai rău caz fierbinte, saturat
Rezistența cuprului crește cu aproximativ 0,393 la sută pe grad C. O rezistență de fază de 1,10 ohmi la 25 de grade C devine aproximativ 1,42 ohmi la o înfășurare de 100 de grade C, ceea ce ridică limita RL cu aproape 30 la sută. Inductanța se mișcă în sens invers sub sarcină: la un curent nominal de două ori, o înfășurare a ventilatorului poate pierde 30 până la 50% din inductanța de semnal mic pe măsură ce circuitul magnetic se apropie de saturație, iar podeaua ondulată crește proporțional. Audit ambele excursii.
Scrieți cinci numere înainte de a calcula orice: rezistența pe fază la 25 de grade C, inductanța pe fază la frecvența purtătoare dorită, numărul de magneti (perechi de poli = magneți / 2), curentul nominal de fază și tensiunea magistralei DC, inclusiv cel mai înalt caz realist. Un motor de 220 V alimentat de la o etapă activă de corecție a factorului de putere vede 380 până la 400 V DC mai degrabă decât 310 V, ceea ce reprezintă o penalizare de 25% pe care multe prototipuri o scapă.
Pasul doi: RL Cutoff vă oferă limita inferioară
Fiecare fază este o serie de rezistență și inductor, iar acea pereche formează un filtru trece-jos de ordinul întâi. Frecvența sa de tăiere este:
f_c = R / (2 x pi x L)
Sub această frecvență, curentul poate urma media comandată în cadrul unui ciclu de comutare. Deasupra acestuia, înfășurarea începe să medieze tensiunea aplicată pentru dvs. Regula generală citată pe scară largă este de a rula purtătorul la de zece ori limita sau mai mult, ceea ce oferă buclei de curent suficientă lățime de bandă pentru a menține valoarea comandată și împiedică forma de undă curentă să întârzie comanda de tensiune cu un unghi de fază mare.
Observați ce nu este limita în sine. Formula f = R / (2 x pi x L) care circulă pe forumuri este limita, nu un purtător recomandat. Funcționarea unui motor BLDC la propria frecvență de tăiere RL produce ondulații puternice de cuplu și zgomot audibil, deoarece înfășurarea nu poate netezi nimic la această rată.
Folosind motorul de referință: R = 1,10 ohm la 25 grade C, L = 8 mH măsurat la 10 kHz. Constanta de timp este 8 mH / 1,10 ohm = 7,3 ms și f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. De zece ori mai mare decât 219 Hz. Corectat la o înfășurare fierbinte de 1,42 ohmi, cutoff-ul este de 28,3 Hz, iar podeaua de zece ori este de 283 Hz.
Pentru un motor de ventilator cu inductanță medie, podeaua RL este, prin urmare, banală. Devine obligatoriu doar pe mașinile cu inductanță foarte scăzută și pe motoarele în care un proiectant a adăugat în mod deliberat inductanță în serie. Tratează-l ca pe o podea de sănătate, nu ca răspuns.
Pasul trei: ondulația curentă stabilește podeaua reală
Acesta este calculul care decide efectiv numărul pentru majoritatea unităților. În timpul unei perioade de comutare, tensiunea aplicată încarcă inductanța înfășurării, iar curentul de ondulare de la vârf la vârf este:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
unde D este sarcina instantanee a acelui picior. Expresia atinge vârfurile la D = 0,5, ceea ce simplifică cel mai rău caz la V_bus / (4 x L x f_pwm). Rearanjat pentru frecvența de care aveți nevoie:
f_pwm este mai mare sau egal cu V_bus / (4 x L x delta_I_allow)
Alegeți delta_I_allow ca o fracțiune din curentul nominal de fază. Zece până la douăzeci la sută mențin pierderile de fier și cupru modeste și oferă buclei curente o țintă ușoară; peste treizeci la sută, începeți să vedeți încălzire suplimentară, zgomot audibil și, în drive-urile fără senzori, o observație mai zgomotoasă a EMF din spate.
Motor de referință din nou: V_bus 310 V DC, L 8 mH, curent nominal de fază 2,5 A, ondulație permisă 20 la sută, deci delta_I_allow = 0,5 A vârf la vârf.
f_pwm este mai mare sau egal cu 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19.375 Hz
Aceasta se rotunjește la 20 kHz. La 12 kHz, același motor transportă 0,81 A de ondulație, aproximativ 32 la sută din nominal, iar la 8 kHz transportă 0,97 A, aproape 39 la sută. Aceasta este exact banda de ondulare vizibilă pe unitatea defectă din paragraful de deschidere și explică atât scâncetul, cât și 22 de grade C în plus.
Trei corecții îmbunătățesc estimarea. Modulația vectorială spațială cu injecția de armonică a treia produce cu aproximativ 15% mai puțină ondulație în cazul cel mai rău decât expresia sinusoidală de mai sus, astfel încât o estimare de 20 kHz se comportă adesea ca 18 kHz. Dacă motorul funcționează la un indice de modulație scăzut pentru cea mai mare parte a sarcinii sale, cel mai rău caz la D = 0,5 nu poate apărea niciodată la punctul de funcționare și puteți tranzacționa o anumită marjă de ondulare pentru o pierdere de comutare mai mică. În schimb, dacă motorul trebuie să supraviețuiască unui rotor blocat sau unei căderi profunde de tensiune, sarcina va trece de 0,5 și cel mai rău caz devine real.
Pasul patru: Păstrați suficiente cicluri de comutare pe pas de comutare
De asemenea, purtătorul trebuie să fie rapid în raport cu frecvența electrică a motorului, altfel unitatea are prea puține oportunități pe sector de a regla curentul. Calculați mai întâi frecvența electrică:
f_elec = rpm x perechi de poli / 60
Pentru motorul de referință la 1300 rpm cu patru perechi de poli, f_elec = 86,7 Hz. În comutația în șase trepte, fiecare ciclu electric conține șase trepte, deci rata de pas este de 520 Hz. Un ghid comun este de cel puțin zece, de preferință douăzeci, perioade PWM per pas de comutare, ceea ce pune podeaua la 5,2 până la 10,4 kHz. Observați că acest lucru depășește acum podeaua RL și se apropie de podeaua ondulată, motiv pentru care ventilatorul acţionează în acest grup de clasă în jurul valorii de 12 până la 16 kHz.
Controlul orientat pe câmp are o constrângere ușor diferită. De obicei, bucla de curent se actualizează o dată pe perioadă de purtător, astfel încât purtătorul trebuie să fie de cel puțin zece ori mai mare decât frecvența electrică pentru a menține bucla stabilă la viteza maximă și mult mai mult dacă doriți o ondulație de cuplu scăzută la viteză mică. Sentirea curentului cu un singur șunt adaugă o limită mai grea: șuntul este citibil numai în timpul ferestrelor definite ale perioadei de comutare, astfel încât, la sarcini foarte mari, ferestrele de măsurare se micșorează și unitatea fie omite măsurători, fie coboară purtătorul.
Motoarele de mare viteză încalcă în totalitate liniile directoare. Un motor de 20.000 rpm cu patru perechi de poli are f_elec = 1333 Hz și o rată în șase trepte de 8 kHz. Cererea de douăzeci de perioade PWM pe pas ar necesita 160 kHz, ceea ce este nepractic pentru o punte de tranzistor bipolar cu poartă izolată și costisitor chiar și cu carbură de siliciu. Unitățile reale din acel regim trec la un impuls efectiv pe pas de comutare, sincronizând PWM cu evenimentul de comutare în loc să ruleze liber. Punctul mai larg este: dacă frecvența dvs. electrică se apropie de câțiva kiloherți, calculul purtătorului trebuie făcut împreună cu schema de modulație, nu separat.
Dacă doriți ca secvența de comutare și sincronizarea sectorului să fie mai aprofundate, această explicație a cum un controler BLDC transformă PWM în comutație trece prin modelul de poartă pas cu pas.
Luând ca caz motorul de referință al ventilatorului, designul rotorului extern de 220 V 600 W din seria DC149 este o potrivire realistă pentru aceste numere, iar datele de înfășurare publicate sunt o verificare încrucișată utilă cu propriile măsurători pe banc.
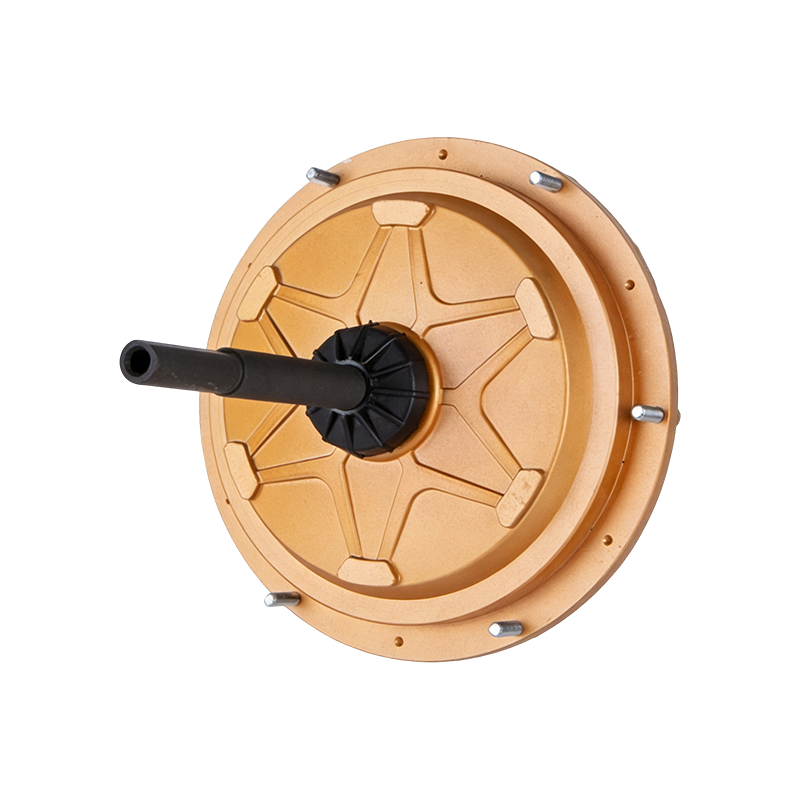 DC149 220 V 600 W Motor BLDC răcitor de aer cu rotor extern Motor BLDC de 220 V 600 W cu rotor extern pentru răcitoare de aer, cu date de înfășurare publicate care pot fi verificate încrucișat cu măsurătorile de pe banc. Vizualizare produs →
Pasul cinci: testați candidatul împotriva tavanului
Odată ce podelele sunt cunoscute, limita superioară decide câtă marjă vă puteți permite. Patru constrângeri contează, iar primele două se leagă de obicei primele.
Pierdere de comutare
O estimare aproximativă pentru fiecare dispozitiv este P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Cu o magistrală de 310 V, 3,5 A curent de fază de vârf, 100 ns de timp de tranziție combinat și o purtătoare de 16 kHz, fiecare dispozitiv disipează aproximativ 0,87 W de la comutare singur. La 20 kHz devine 1,08 W, iar la 8 kHz scade la 0,43 W. Înmulțiți cu numărul de dispozitive active în schema dvs. de modulare, adăugați pierderea de conducție și verificați rezistența termică a pachetului și radiatorului. O marjă de joncțiune de 25 de grade C la cea mai proastă atmosferă este o țintă de design sensibilă și este numărul care de obicei distruge un plan ambițios de 40 kHz pe o placă răcită natural.
Timp mort și lățimea minimă a impulsului
Timpul mort este o taxă fixă pe ciclu de activitate. La 16 kHz, perioada este de 62,5 microsecunde, deci un timp mort de 1 microsecundă costă 1,6 la sută din perioadă; la o sarcină comandată de 5 la sută, ceea ce reprezintă o eroare de 32 la sută în tensiunea aplicată, producând distorsiuni de curent și ondulare a cuplului la viteză mică. Timpii mort mai scurti reduc eroarea, dar cresc riscul de tragere pe măsură ce temperatura de joncțiune crește și dispozitivul întârzie deplasarea. Multe drivere de poartă specifică, de asemenea, un impuls minim de intrare, de obicei 50 până la 200 ns, care limitează intervalul de utilizare utilizabil la frecvențe purtătoare înalte.
Rezoluția temporizatorului
Un cronometru de 100 MHz în modul aliniat la centru oferă 6250 de numărări pe perioadă la 16 kHz, astfel încât treapta de serviciu este de aproximativ 0,016 la sută. La 80 kHz, același temporizator produce 1250 de numărări și pași de 0,08 la sută. Ambele sunt funcționale, dar carcasa grosieră limitează reglarea fină a curentului la sarcină ușoară.
Zgomot acustic și EMC
Banda de 8 până la 12 kHz este cel mai rău loc pentru auzul uman, acesta fiind unul dintre motivele pentru care sunetul de 8 kHz este atât de neplăcut. Trecerea la 16 kHz îi ajută pe majoritatea adulților, dar nu pe toți; 20 kHz și mai sus sunt de obicei inaudibile, dar împinge pierderile și emisiile radiate în sus. Modulația purtătoare aleatorie sau ditherată extinde spectrul și elimină tonul pur, cu prețul unei ondulații de curent puțin mai mari și a unei scheme de eșantionare a curentului mai complexă. Pe partea EMC, frecvențele purtătoare mai mari fac filtrul de intrare și cablul motorului să se comporte mai rău, astfel încât un design care trece la 12 kHz nu este automat compatibil la 24 kHz.
O comparație funcțională între două clase motorii
Aceleași patru verificări produc răspunsuri foarte diferite în funcție de inductanța înfășurării. Tabelul de mai jos rulează un motor de ventilator cu inductanță medie și un motor de mare viteză cu inductanță scăzută prin aceeași aritmetică.
| Parametru | Motor ventilator răcitor de aer | Motor suflante de mare viteză |
|---|---|---|
| Autobuz DC | 310 V | 48 V |
| Rezistență de fază la 25 C | 1,10 ohmi | 0,05 ohmi |
| Inductanța de fază la purtător | 8 mH | 120 microhenry |
| Perechi de stâlpi | 4 | 4 |
| Viteza maxima | 1300 rpm | 20.000 rpm |
| Curentul nominal de fază | 2,5 A | 20 A |
| Limitare RL | 21,9 Hz | 66 Hz |
| Etajul RL de zece ori | 219 Hz | 663 Hz |
| Ondulare permisă (20 la sută, 15 la sută) | 0,5 A | 3 A |
| Podeaua ondulată | 19,4 kHz | 33,3 kHz |
| Frecvența electrică at top speed | 86,7 Hz | 1333 Hz |
| Etajul de comutație (20 de perioade pe pas) | 10,4 kHz | 160 kHz, imposibil de realizat |
| Transportatorul selectat | 20 kHz | 40 kHz cu PWM sincronizat la comutare |
Coloana de mare viteză este cea mai instructivă. Nivelul său de ondulare de 33 kHz este deja ridicat pentru o punte de 48 V, iar ghidul de comutare este inaccesibil, astfel încât designul trebuie să accepte mai puține perioade PWM pe pas și să compenseze cu sincronizare mai strânsă a buclei de curent și filtrare EMF mai bună. Acesta este un compromis ingineresc normal, nu o greșeală, dar trebuie să fie unul conștient. Dacă cumpărați un astfel de motor cu controler integrat, compromisul este deja inclus în firmware și nu îl puteți schimba.
Ce înseamnă unitățile integrate pentru calculul dvs
Multe motoare de ventilatoare și răcitoare de aer sunt livrate acum cu invertorul montat pe scutul de capăt, iar frecvența purtătoarei este fixată la orice alege producătorul unității, de obicei 16 până la 20 kHz. Pentru cumpărător, aritmetica de mai sus devine mai degrabă un exercițiu de verificare decât un exercițiu de proiectare.
Solicitați în scris frecvența de comutare și întrebați dacă este fixă sau configurabilă. Apoi puneți cele două întrebări care dezvăluie dacă numărul a fost ales în mod deliberat: care este ondulația măsurată de la vârf la vârf la sarcina nominală și care este marja de temperatură a joncțiunii la temperatura ambientală nominală maximă. Un furnizor care poate răspunde la ambele a făcut calculul. Un furnizor care cotează doar o frecvență nu a făcut-o.
De asemenea, confirmați ce PWM descrie fișa de date. Motoarele de ventilatoare cu comutație electronică din clasa de la 350 W la 1500 W acceptă de obicei o comandă analogică de la 0 la 10 V sau o comandă PWM de joasă frecvență în timp ce rulează un purtător intern fix, iar confuzia celor două va produce o problemă de punere în funcțiune care arată ca o defecțiune a firmware-ului.
Pentru o instalație de 380 V în care unitatea este deja integrată și suportul este fix, verificarea practică este dacă inductanța înfășurării și ondulația publicată sunt consistente la acel purtător, întrebare care merită pusă furnizorului unui motor ventilator EC de 380 V 1500 W.
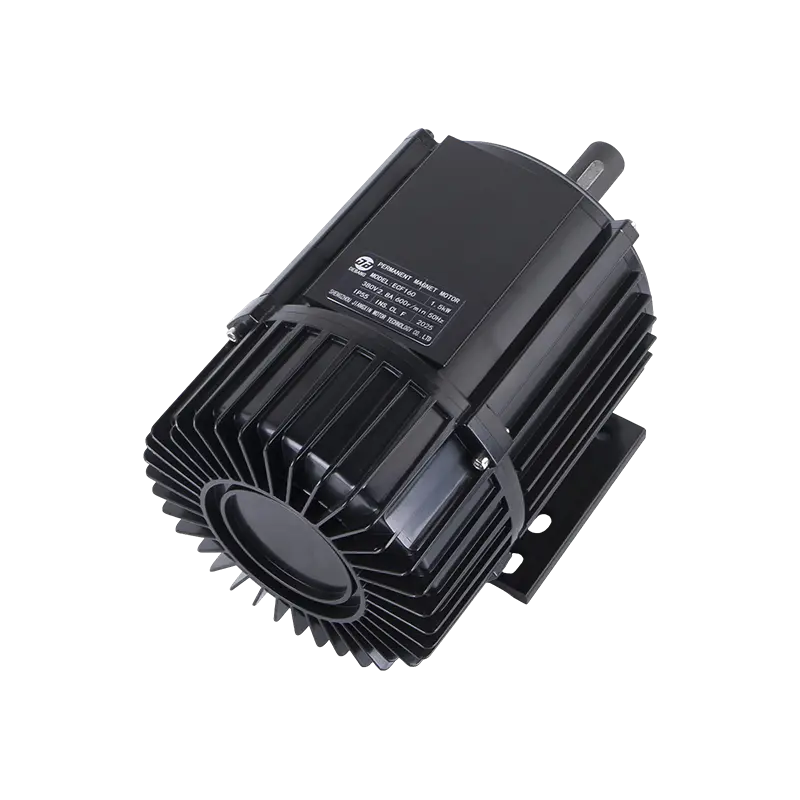 Motor ventilator ECF160 380 V 1500 W EC pentru răcitoare prin evaporare Motor ventilator 380 V 1500 W EC pentru răcitoare evaporative; inductanța înfășurării și ondulația publicată pot fi verificate la un purtător fix. Vizualizare produs →
Validarea pe bancă: patru măsurători care stabilesc argumentul
Calculele îngustează câmpul; măsurători alege câștigătorul. Rulați aceste patru teste la frecvența candidată și la un pas de fiecare parte a acesteia, de exemplu 12, 16 și 20 kHz.
- Undă curentă. Captați curentul de fază cu un șunt compensat sau o sondă cu lățime de bandă mare, la 25%, 50% și 100% sarcină. Comparați banda de vârf la vârf cu valoarea dvs. permisă. Urmăriți o ondulație care crește mai repede decât se prevedea cu sarcina, ceea ce semnalează saturația inductanței.
- Temperatura înfășurării și a dispozitivului. Înmuiați la sarcina nominală până când temperaturile se stabilizează, apoi comparați cei doi sau trei candidați. O diferență de 2 până la 4 grade C în creșterea înfășurării între 16 și 20 kHz este tipică și vă spune ce cumpără pierderea suplimentară de comutare.
- Eficiență la punctul de operare. Măsurați puterea DC de intrare și puterea arborelui sau a aerului la ciclul de funcționare real al aplicației, nu la un singur punct nominal. Sarcinile ventilatorului urmează o lege cubului, astfel încât cea mai mare parte a energiei anuale este cheltuită cu mult sub viteza maximă, unde purtătorul și schema de modulație contează mai mult decât la sarcina nominală.
- Măturarea acustică. Porniți motorul de la 10 la 100% viteză la fiecare purtător candidat și ascultați tonurile. Acordați atenție rezonanțelor structurale din carcasa ventilatorului, deoarece un suport care este silențios la o viteză poate excita rezonanța suportului la alta.
Păstrați fișa de măsurare cu fișa de proiectare. Când un client raportează o plângere de zgomot doi ani mai târziu, diferența dintre o alegere deliberată de 16 kHz și una accidentală devine foarte vizibilă.
Greșeli care se repetă în proiecte reale
- Folosind inductanța din fișa de date fără o frecvență de testare. O valoare luată la 100 Hz poate supraestima performanța ondulației cu 20 la sută sau mai mult.
- Uitând magistrala de corecție a factorului de putere. Ripple se scalează cu tensiunea magistralei, astfel încât un motor de 220 V pe o legătură DC de 390 V transportă cu 26 la sută mai multă ondulație decât același motor pe o legătură de 310 V.
- Dimensiune numai la 25 de grade C. Rezistența la cald crește limita RL, iar saturația scade inductanța; amândoi împing podeaua ondulată în sus.
- Presupunând că un transportator mai mare este întotdeauna mai bine. Peste aproximativ 24 kHz pe o placă răcită natural, pierderea de comutare și distorsiunea în timp mort costă adesea mai mult decât cumpără îmbunătățirea ondulației.
- Confundarea comenzii PWM cu purtătorul. Sunt semnale diferite cu specificații diferite, iar o nepotrivire arată ca o defecțiune de control.
- Schimbarea purtătorului fără a regla din nou bucla curentă. Câștigurile în buclă care se potrivesc cu 8 kHz sunt de obicei prea agresive la 20 kHz, iar simptomul este oscilația în trepte de sarcină.
Unde calculul ajunge în practică
Pentru un răcitor de aer prin evaporare sau un ventilator industrial motor de serviciu în intervalul 350 W până la 1500 W cu 6 până la 12 mH de inductanță de fază, aritmetica converge pe 12 până la 20 kHz, iar 16 kHz este o valoare implicită rezonabilă cu 20 kHz ca cale de actualizare atunci când ondulația sau zgomotul o solicită. Sub 8 kHz, înfășurările cu inductanță medie poartă prea multă ondulație pentru a rămâne liniștite și reci. Peste 24 kHz, costurile de comutare și de timp mort depășesc de obicei beneficiile pe o punte răcită prin convecție. Pentru motoarele de mare viteză, cu inductanță scăzută, podeaua urcă la 30 până la 40 kHz și schema de modulație trebuie reconsiderată în același timp.
Când motorul și unitatea sunt specificate împreună, cel mai curat aranjament este de a fixa suportul, de a publica inductanța și rezistența înfășurării la acel purtător și de a stabili ondulația la sarcina nominală. Pentru un motor de răcire a aerului cu rotor extern de 220 V 1500 W care rulează un suport intern fix, acea combinație este ceea ce face previzibile zgomotul și comportamentul termic înainte de construirea primului prototip.
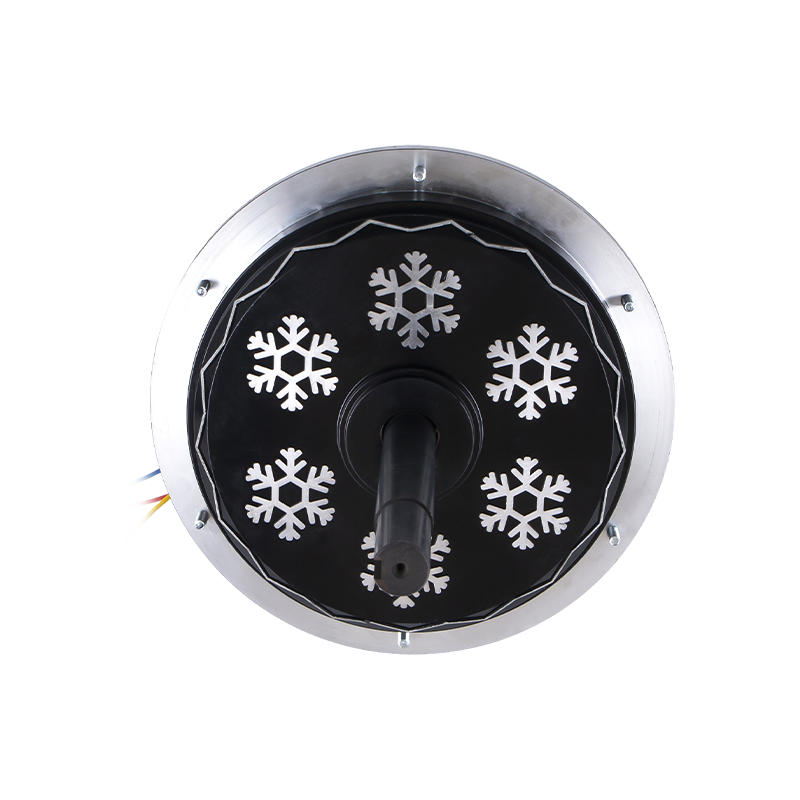 DC198 220 V 1500 W Motor BLDC răcitor de aer cu rotor extern Motor de răcire a aerului BLDC de 220 V 1500 W cu rotor extern pentru împerecherea unităților cu purtător fix, unde inductanța înfășurării și ondulația de sarcină nominală fac previzibile comportamentul zgomotului și termic. Vizualizare produs →
Lista de verificare de lucru este scurtă. Măsurați inductanța pe fază la frecvența purtătoarei și la starea caldă, saturată. Calculați limita RL și înmulțiți cu zece. Calculați etajul ondulat din V_bus / (4 x L x delta_I_allow) la D = 0,5. Calculați frecvența electrică și confirmați că aveți în continuare zece sau mai multe perioade de comutare pe pas de comutare sau schimbați schema de modulație dacă nu. Apoi verificați pierderea de comutare, timpul mort și rezoluția temporizatorului la valoarea aleasă și confirmați cu o baleiaj de banc pe trei frecvențe candidate. Faceți asta o dată pe asociere cu motor și întrebarea încetează să mai fie o presupunere.
Înrudit Produse
-
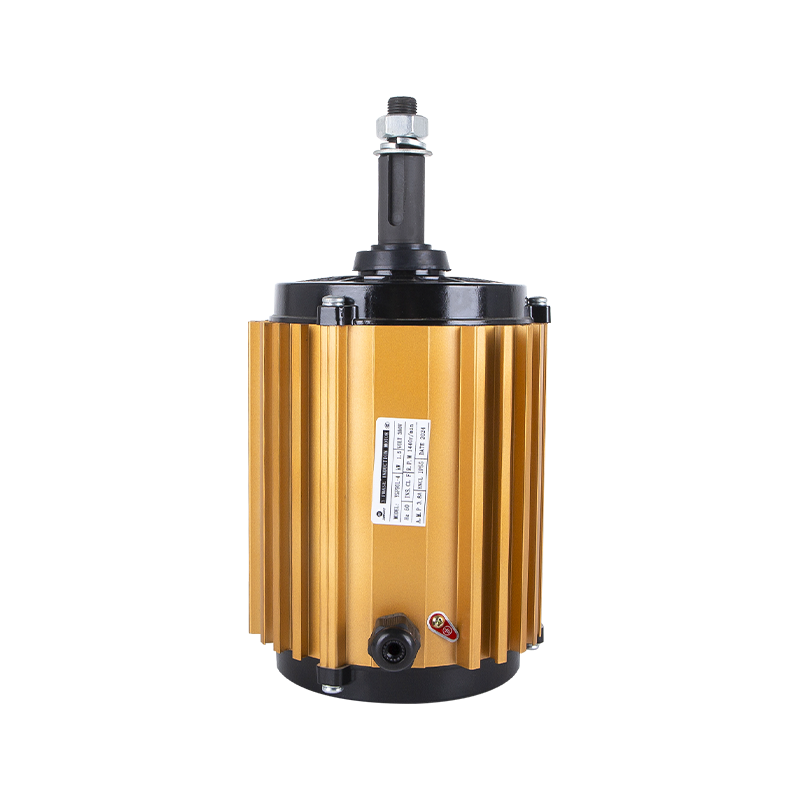 YS90L-4 380V 1500W motor trifazat pentru răcire cu aer prin evaporare
-
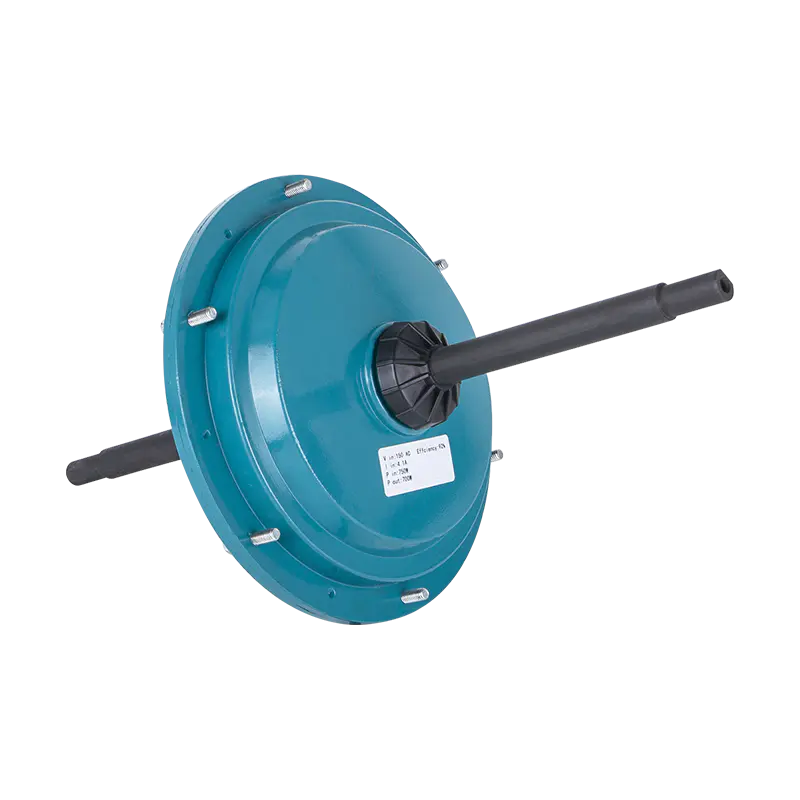 DC149 220V/700W Motor extern pentru răcirea aerului BLDC
-
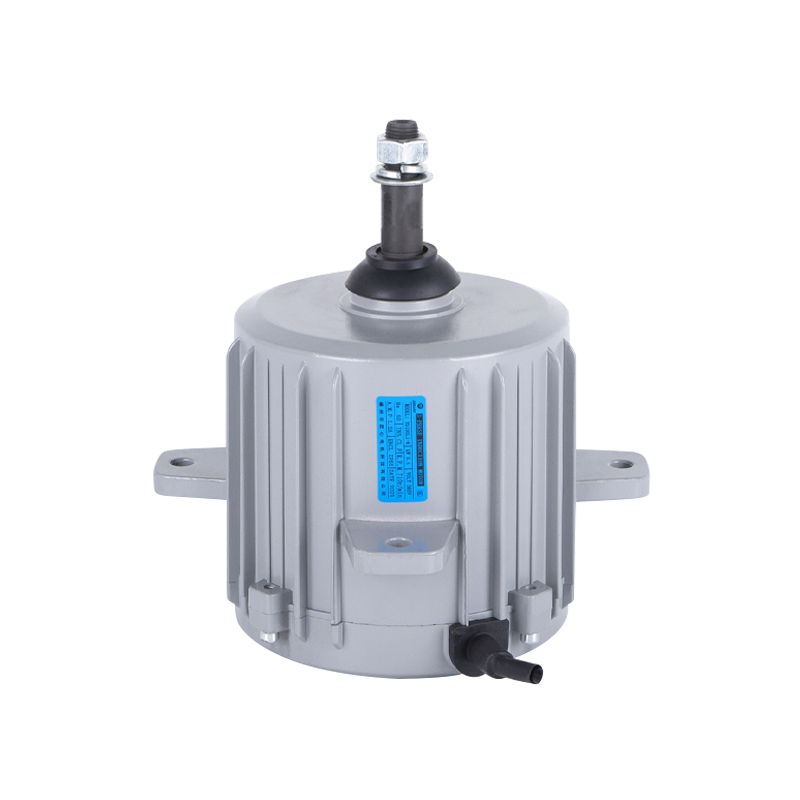 YS100L1-8 380V 50Hz 400W Motor ventilator pentru case de vite
-
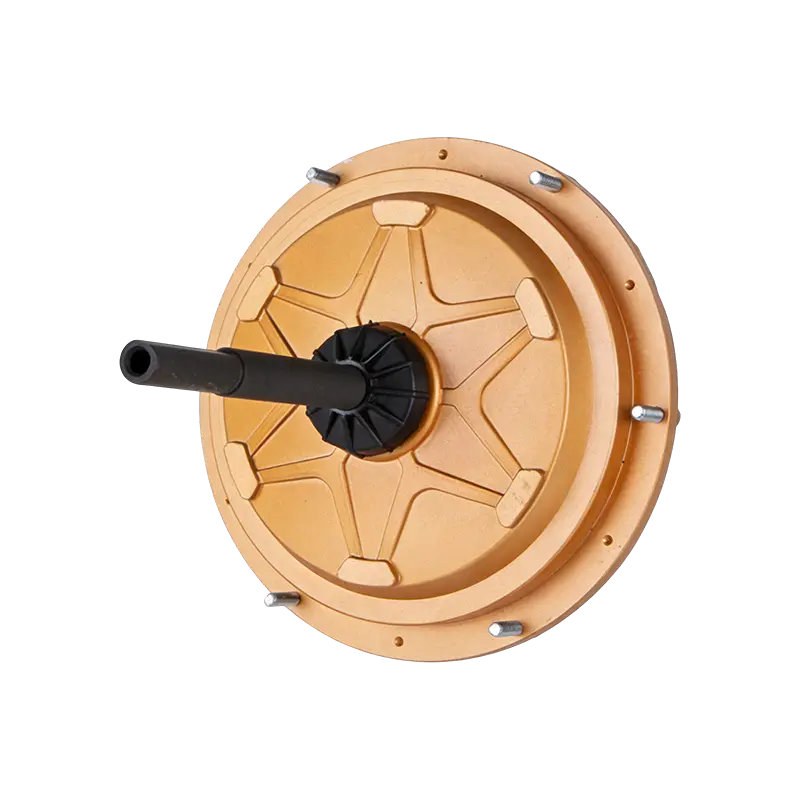 DC149 220V 600W Motor extern pentru răcirea aerului BLDC
-
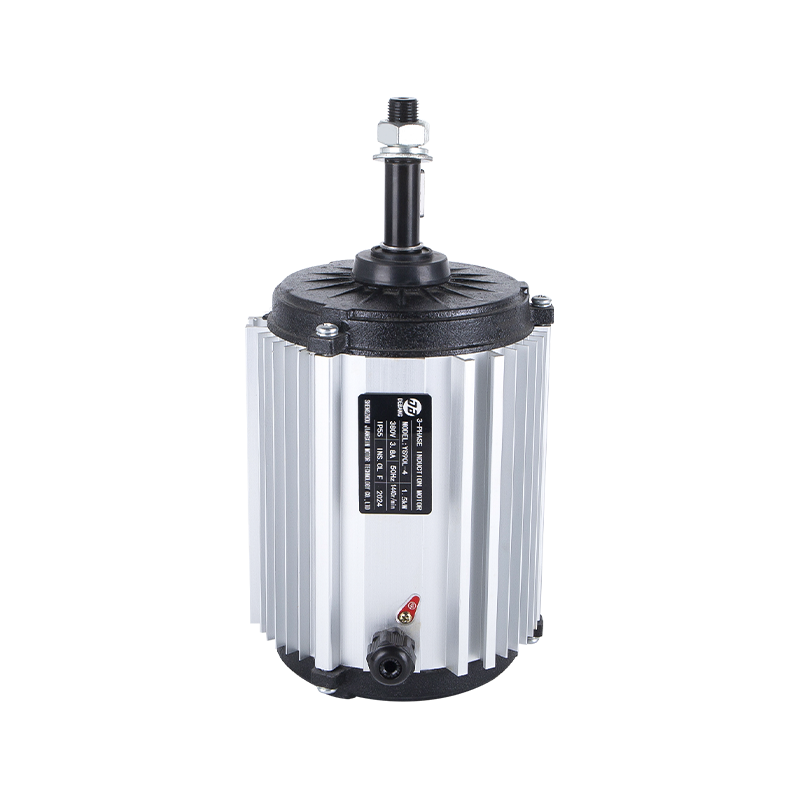 YS90L-4 380V 1500W Motor trifazat pentru răcire cu aer prin evaporare
-
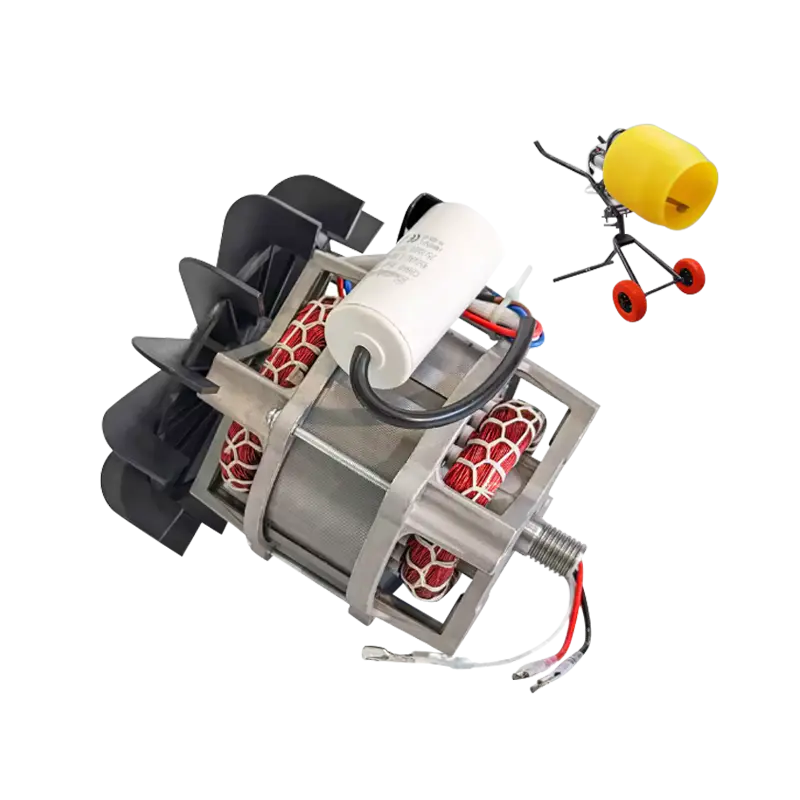 YY71-2 230V 375W Mini-motor pentru amestecarea cimentului
 Gata de personalizare
Produsele dvs. cu motor?
Suntem producători profesioniști de motoare, oferind putere puternică, stabilă și eficientă nuclee pentru toate industriile prin măiestrie de precizie și inovație.
Contactați-ne
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Adresa companiei
Drepturi de autor © by Shengzhou Jiangxin Motor Technology Co., Ltd. Toate drepturile rezervate.
Producători de motoare ventilatoare industriale cu ridicata